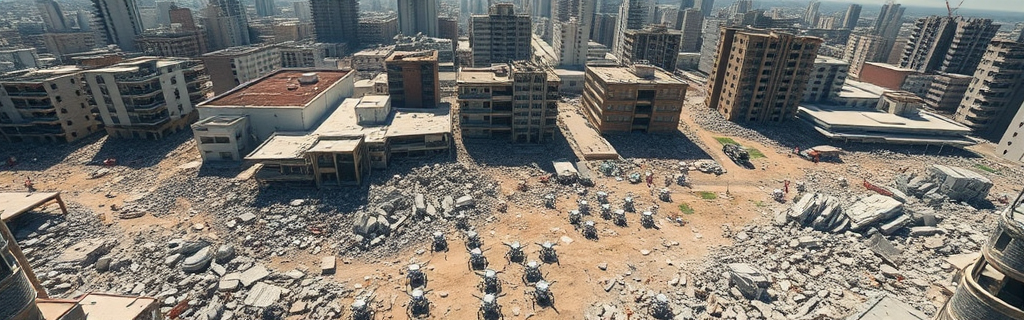
Робот размером с крупную монету перелезает через бетонный обломок, заваливается на спину, дрыгает лапками — и снова встаёт. Ещё недавно такое можно было увидеть только в концепт-видео с честной припиской «симуляция». Теперь, судя по публикациям, эти кадры снимают в настоящих лабораториях, и это не демо ради красивой картинки: за ними стоит решение трёх инженерных задач, которые годами держали микроробототехнику на привязи. Причём в прямом смысле — на проводах питания. Почему лучшим чертежом для поискового робота оказалось насекомое, что именно сдвинулось и куда потекли деньги — попробуем разобраться.
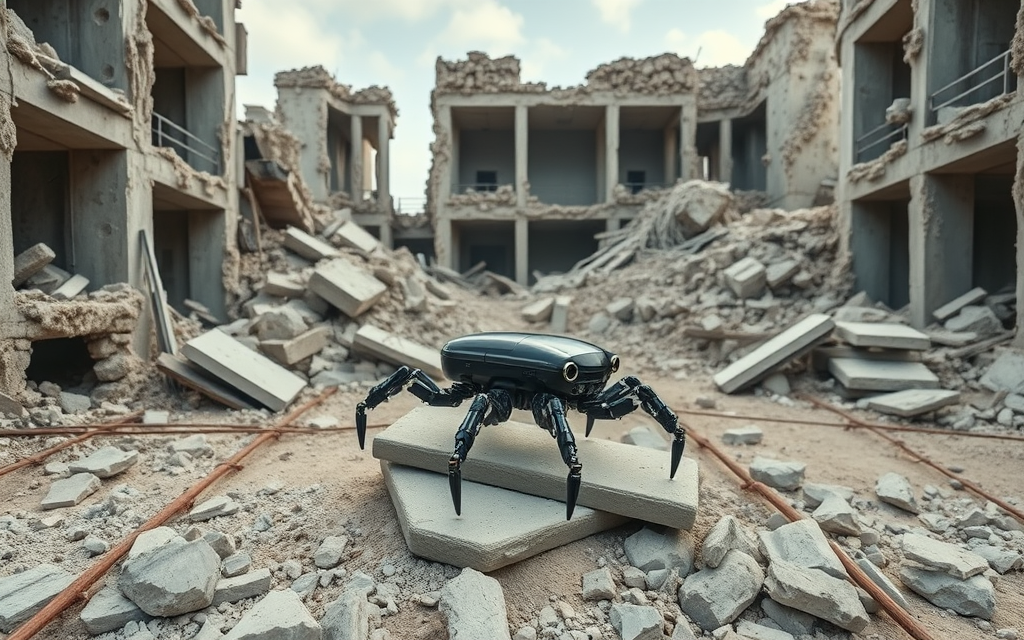
У масштаба своя арифметика, и мелким она благоволит. Квадратно-кубический закон играет за малых: мышцы на коротких рычагах поднимают вес, многократно превышающий собственный. Муравей таскает ношу тяжелее себя, таракан пролезает в щель шириной в несколько миллиметров и переживает падение, несопоставимое с его ростом, — со слоном этот номер не пройдёт. Жёсткий панцирь и рассредоточенные по телу органы чувств делают насекомое почти неубиваемым там, где крупная конструкция рассыпается.
Для завала это ровно то, что нужно. Классический дрон здесь бессилен: пыль забивает винты, бетон глушит радиосигнал, внутри нет ни спутниковой навигации, ни пространства для полёта. Колесо не переедет через арматуру, гусеница не пролезет в щель между плитами. Конструкцию, которую хаос разрушенного здания «одобряет», инженеры долго искали по готовому образцу — и нашли её в форме жука и таракана: шесть лап, лёгкий корпус, низкий центр тяжести. Эволюция, как выяснилось, и правда лучший конструкторский отдел.
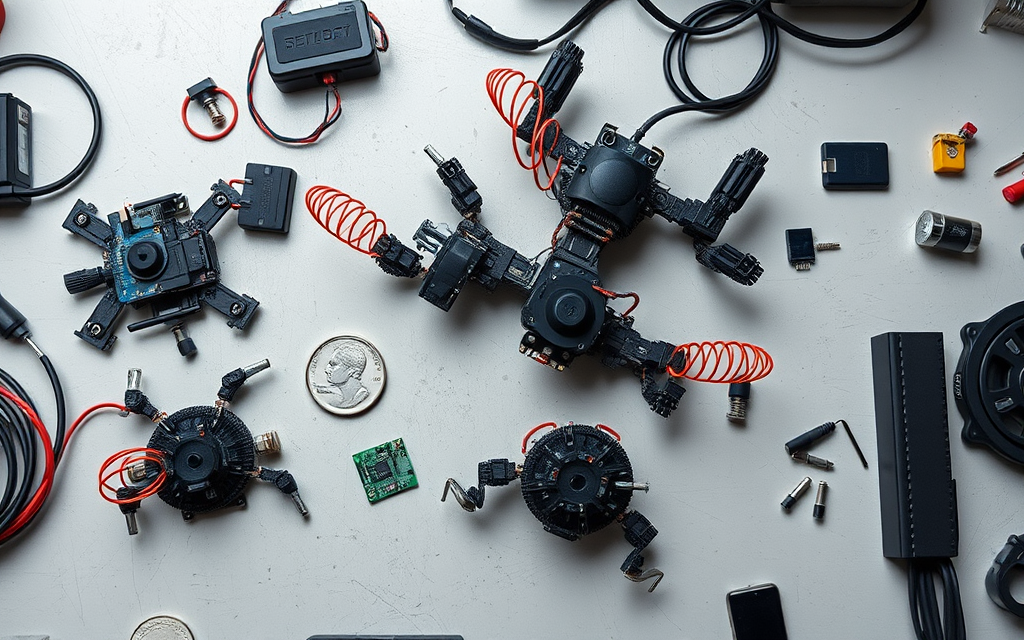
Пока робот висит на проводах, это макет. Большинство эффектных демонстраций прошлых лет выглядели именно так: микророботы работали от внешнего питания, потому что аккумулятор нужной ёмкости физически не влезал в граммовую массу. Батарея масштабируется вниз хуже, чем электроника: запас энергии падает быстрее веса машины. Отсюда и хоровод кабелей над лабораторными аренами.
Второй барьер — приводы. Электромоторы на сантиметровых размерах работают скверно: КПД проваливается, редукторы изнашиваются. Пьезоприводы, которыми моторы замещают, требуют высоковольтной электроники и боятся ударов — а это смертный приговор для машины, чья работа состоит в том, чтобы падать вместе с обломками. Замкнутый круг.
Третий барьер — автономия. Камера, сенсоры и процессор вместе весят и «едят» больше, чем весь корпус. Поэтому в лабораториях робота часто вёл внешний трекинг: за манёврами следили камеры комнаты, а не бортовая система. Робота, который бегает только под присмотром, в завал не отправишь — там зритель не предусмотрен.
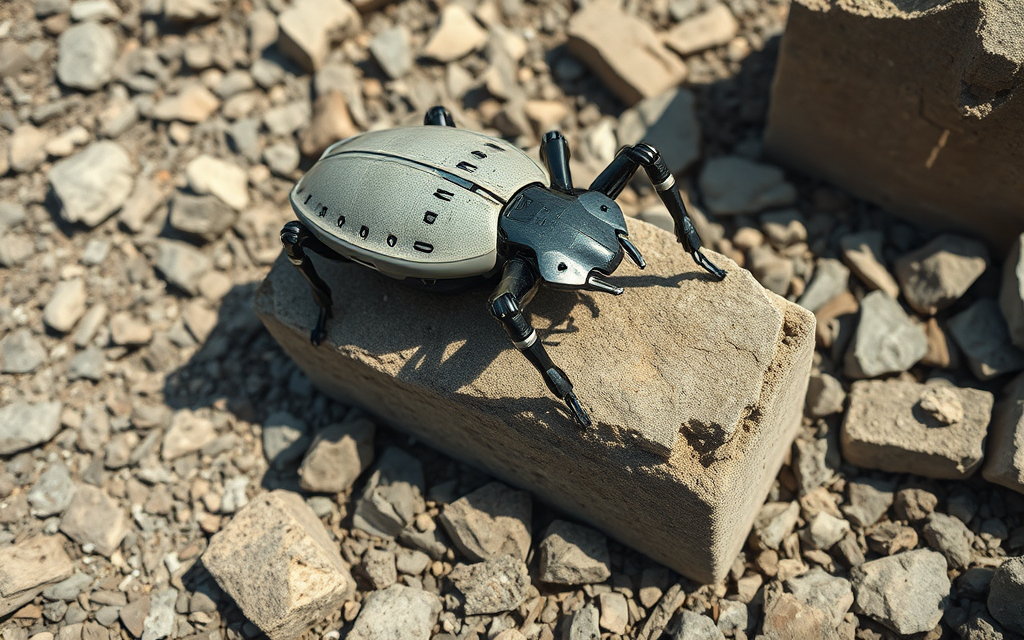
Ценность нового класса бионических прототипов в том, что три барьера, по замыслу разработчиков, пробиваются в связке, а не поодиночке. Робот-жук нового поколения, как его описывают, должен нести питание и управление на борту: аккумулятор внутри корпуса, решения принимает бортовая электроника, а не оператор с джойстиком. Главный подарок насекомого — механика лап — остаётся ключевым требованием: быстрый разгон, разворот на неровной поверхности, подъём по препятствию выше собственного корпуса, устойчивость при опрокидывании. Всё то, что таракан делает не задумываясь.
Меняется и логика испытаний. Раньше среду подстраивали под робота: гладкий стол, ровный свет, размеченная арена. Теперь прототип проходит то, что спасатели зовут хаосом, — пересечённый рельеф, щебень, наклонные плоскости. Плюс броня: надкрылья жука в роботе превращаются в ударопрочный каркас, который переживает падения и столкновения.
И это не одиночный прорыв, а эшелон: судя по сообщениям, лаборатории в разных странах параллельно ведут роуч-роботов, мягкие машины для узких щелей и микродроны, всё увереннее летающие без кабеля. Сумма этих решений и означает зрелость направления: микроробот перестаёт быть аттракционом и становится инструментом.
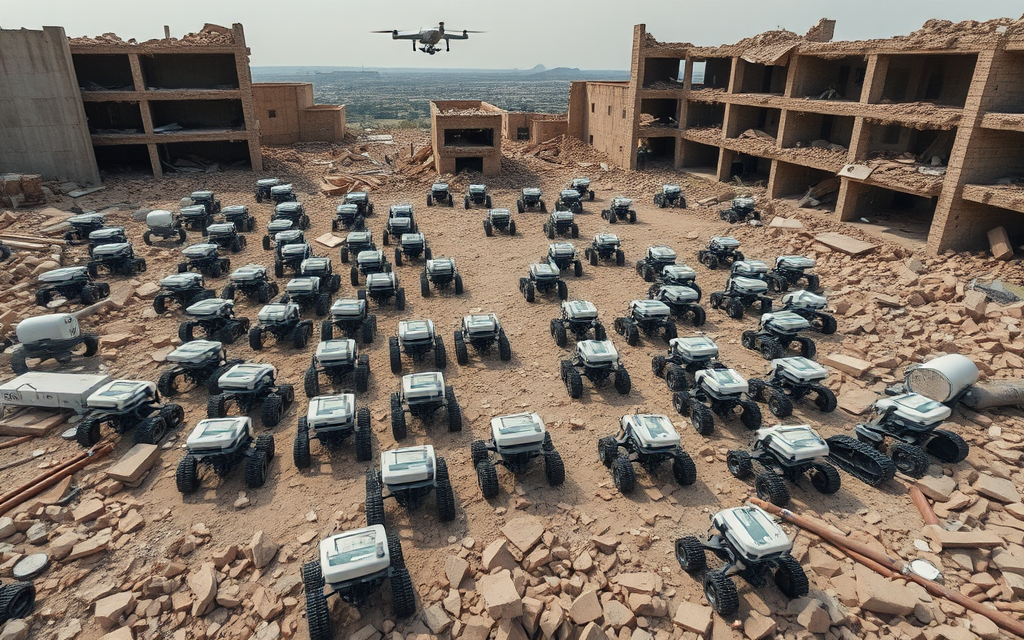
Экономика поисковых операций объясняет интерес к роям лучше любой презентации. Обыск завала — гонка со временем: шансы найти живого тают с каждым часом. Классический сценарий — дрон снаружи и кинологи с собаками внутри — даёт один поток данных и сильно зависит от людей. Рой меняет модель: десятки дешёвых машин прочёсывают участки параллельно, потеря нескольких не срывает операцию, общая карта находок собирается автоматически.
Вложения сюда тянут три мотива. Первый — ниша, где дроны бессильны: закрытые пространства, подземные коммуникации, шахты, завалы. Второй — промышленный осмотр: между чрезвычайными ситуациями те же роботы проверяют трубопроводы и стройплощадки, техника не простаивает. Третий — цена: один продвинутый беспилотник стоит как целый парк микроагентов, а парк проще заменить.
Реалистичный горизонт — не «жук заменит дрон», а гибридная схема: дроны строят карту сверху, микророботы уходят внутрь и возвращаются с точками интереса — тепло, звук, дыхание. За такие связки уже конкурируют академические консорциумы и корпоративные лаборатории по всему миру.
Прикладную часть направления в России, по имеющимся данным, тянет связка «университет — госзаказчик». Университетские конструкторские бюро одними из первых выносят управление роем дронов на полевые тренировки и публичные показы: отрабатываются и групповой поиск людей, и массовые воздушные шоу — то есть та самая логика координации, которой требует поисковый рой. Лаборатории робототехники развивают направления от мягких манипуляторов до группового взаимодействия аппаратов; компании строят беспилотные системы для съёмки и мониторинга местности, а профильные институты с многолетней историей создают роботов и системы управления для опасных сред — от космоса до промышленности.
Ограничения назовём честно: микроробототехника граммового класса в России, как считается, остаётся скорее академической дисциплиной. Не хватает компетенций по МЭМС-приводам и микронакопителям, а промышленный спрос сосредоточен в классических дронах. Перспектива — в нишах с объективным запросом: лесные пожары, паводки, поиск пропавших людей. Схема «дрон-разведчик плюс рой граммовых агентов» сюда, как ожидают, ложится естественно, и ключевую её деталь — групповое управление — российские команды отрабатывают в первую очередь.
Инженеры десятилетиями догоняли эволюцию: питание и «мозг» — в граммовый корпус, лапы вместо колёс, панцирь вместо рамы. Робот-жук, который маневрирует как настоящее насекомое, — не курьёз, а контрольная точка: судя по сообщениям, три главных барьера микроробототехники в новых прототипах пройдены одновременно. Дальше сценарий предсказуем: тиражирование, удешевление, роевые операции. И однажды первым в завал войдёт не человек с лопатой, а стая маленьких машин. Первые шаги к этому, похоже, уже сделаны.